2015年10月19日 星期一

三軸辨識系統-馬達篇

為什麼選用這顆馬達?
純粹是因為之前有案子用到~~不好意思!
CSIM SLIM7 Series Servo-Stepping motor
型 號 SLIM3543  
先架構XY軸作為移動的萬用治具, 在Z軸架設CCD作為解字解條碼之用
先將一些之前困擾我很久的馬達相關資料列出
1. 回復出廠值
「連點」CTRL + D 鍵的同時,開啟馬達電源 或者是 「連點」ESC 鍵的同時,開啟馬達電源。因為舊版本是 ESC鍵。
2. 更新馬達FW
這個動作是為了多顆馬達用RS485作連機使用, 確保馬達的FW一致連機才不會出錯
3. 馬達接線與參數設定
三顆馬達9pin頭內的1、6腳串接起來需使用隔離線(雙絞線)
主軸需拉2、3、5 腳出來(一個新的9PIN母頭)接電腦的RS232
參數設定就
主軸的TID=0
主軸的PN50=H7 (三軸的時候)
P.S:兩軸的話是=H3、四軸=H15
第二軸的TID=1
第三軸的TID=2
這樣就可以連線完成了
若要下指令給第二軸
就在指令前面加上T1

例如T1MA 100

以上這些數據都設定完成後,  就可以開始寫上位機的介面程式
我是用 Csharp 去做開發
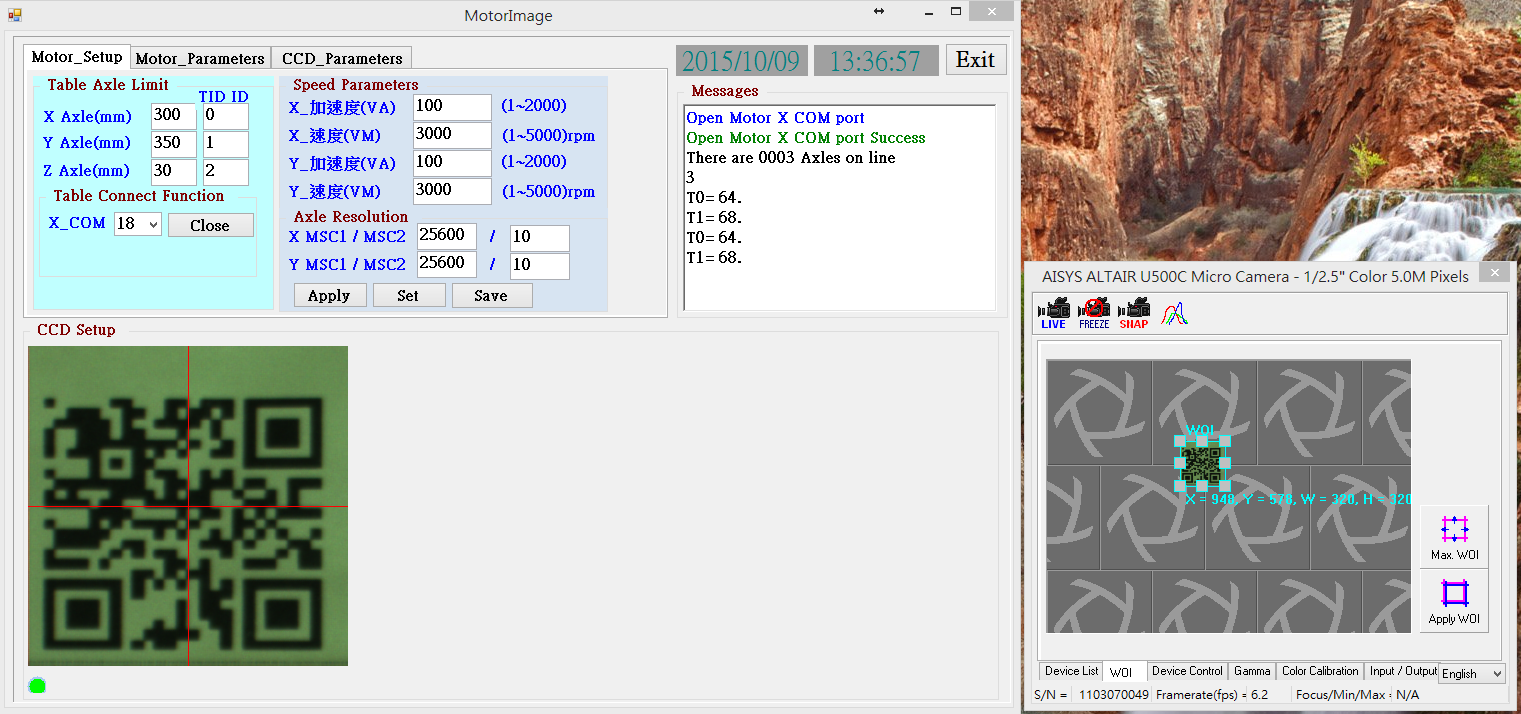
 上圖設定各軸的最長極限, TID number, 加速度, 解析度 等等
運動設定部分設計有XY軸用comboBox 去選移動的距離配合圖形按鈕去做移動
另有一個可以下commands的Text 及控制output

2015年10月10日 星期六

馬達應用與學習之SLIM7-3543多軸練習

為了發展一套影像辨識的系統, 架構了一個 3軸加CDD的環境
利用PC/NB以C#開發控制馬達去讓CCD抓到想要判斷的區塊然後得到想要的結果.
所以選用了三顆 SLIM7-3543(內部可以寫程式單獨運作)和AISYS正道的ALTAIR U500C CCD

第一步利用 SLIM7馬達的特性用一組UART控制三顆馬達做XYZ軸的運動
 利用尺規去校正螺桿的解析度
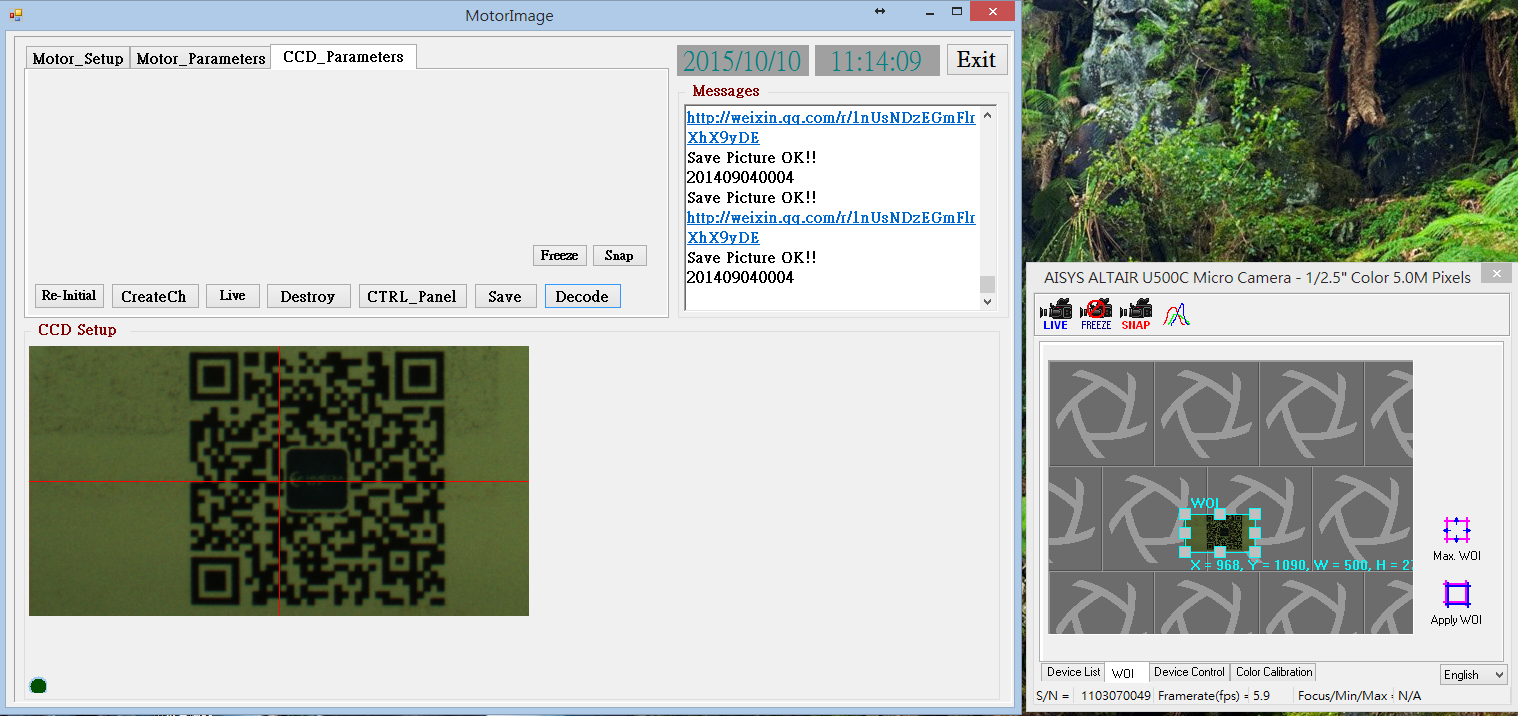
 利用U500C去做1D and 2D 的barcode, QR code的解碼

要感謝 CSIM的Kenny 和盈達貿易的陳先生給我馬達方面的指導!
下篇再來介紹整個系統的運作

2015年7月16日 星期四

Git分散式版本管控

最近工作上需要用到GIT去做版本的管控
所以就來記錄一下 使用心得~
所使用到的工具程式
GIT for windows
Git_Book網路上的教學
GitExtensions Integrate with Visual Studio
兩種工具程式灌好後, 就可以開始你自己的管控人生嚕~

大致上的步驟:
1.  建立一個新的要initial Git管控的目錄.


2. 將檔案放入新 initial 的目錄下或是新增
3. 連動 c#與Git(本機管控)
下圖是VisualStudio2010 C# 與GitExtensions 使用的圖片


2015年2月9日 星期一

BLE 穿戴式手環測試項目

在藍芽BLE 穿戴式手環生產測試中, 從SMT打件到產出PCBA, 在PCBA階段有些測試驗證要先完成之後才進行組裝, 再去做成品端的測試.
PCBA的測試項目朝向驗證硬體跟韌體上是否功能正常, 一般規劃有測試
1. FW/HW 版本驗證
2. Flash 測試驗證
3. Accelerometer加速度感測器或電子羅盤測試
4. 電池狀態驗證
5. LED/按鍵/Vibrator振動器等等的測試
6. BT BLE RF function 測試
這些項目針對主要IC跟周邊相關硬體零件配合韌體進行驗證, 若測試成功後再組裝線進行組裝.
成品端的功能驗證主要
1. FW/HW 版本驗證
2. Accelerometer加速度感測器或電子羅盤測試
3. 電池狀態驗證
4. LED/按鍵/Vibrator振動器等等的測試

5. BT BLE dongle功能測試
之後進行QA抽驗就可以進行後續動作