2022年12月28日 星期三

ESP32 WiFi Mesh 控制 4 port Relay模組

利用行動電源接上ESP32結合4port relay的模組
再使用中控程式GUI執行模組Node11的指令

main的ESP32接收到如下資訊再經由GUI解JSON的格式再下達切換relay的指令
myObject["node"] = 11
myObject["function"] = Relay
startHere: Received from 2085146325 msg={"node":11,"function":"Relay"}

圖一: ESP32 + 4port relay module
演示影片

2022年12月26日 星期一

ESP32 WiFi mesh中控介面的實踐


圖一: Mesh 網絡架構

利用ESP32 WiFi Mesh的網絡連接功能, 設計一個連接電腦的中控介面. 
Node1 為連接PC的主要Port點, 爾後連接上的Node點在中控介面上會自動改變對應的Node數與將其點亮綠燈為連接上此網絡, 斷線為紅燈.  
圖二:網絡連線照片
當一個Node點上電後會自動連上網絡, 改變燈號與Node Number. 此為設計的重點項目.可用於智慧停車場與智慧農場的中控介面. 
演示影片
首先Node1以PC連接, 後續Node4連接上後中控解Json結構字串功能為3Axis
myObject["node"] = 4
myObject["function"] = 3Axis
Node5為
myObject["node"] = 5
myObject["function"] = DS18B20
Node7為
myObject["node"] = 7
myObject["function"] = PIR
各接點Node斷電就秀紅燈!!


2022年12月22日 星期四

ESP32模組集合

 將手上的感測器結合ESP32連成WIFI MESH網路, 利用改裝的XBOX搖桿, 控制servo 馬達. 中控的ESP32結合控制的GUI, 可以接收各個sensor的資料.

圖一:感測LED燈
圖二:伺服馬達
圖三:XBOX搖桿改裝背面
圖四:XBOX搖桿改裝正面
圖五:ITG3205陀螺儀
圖六:BMP085感測器

2022年12月19日 星期一

c# Ixchariot throughput 測試

一般網通廠在驗證產品的throughput時大部分都是用Ixchariot這套軟體去做測試

Figure1: Ixchariot
軟體架構:利用LDA-908V 200 – 8000 MHz High Resolution Digital Attenuator來模擬距離遠近, 來測試哪個衰減值throughput會減少比較明顯.
進階應用: 利用TurnTable旋轉角度檢測那個方位接收效果較差.
Figure2:LDA-908V


Figure3:TurnTable
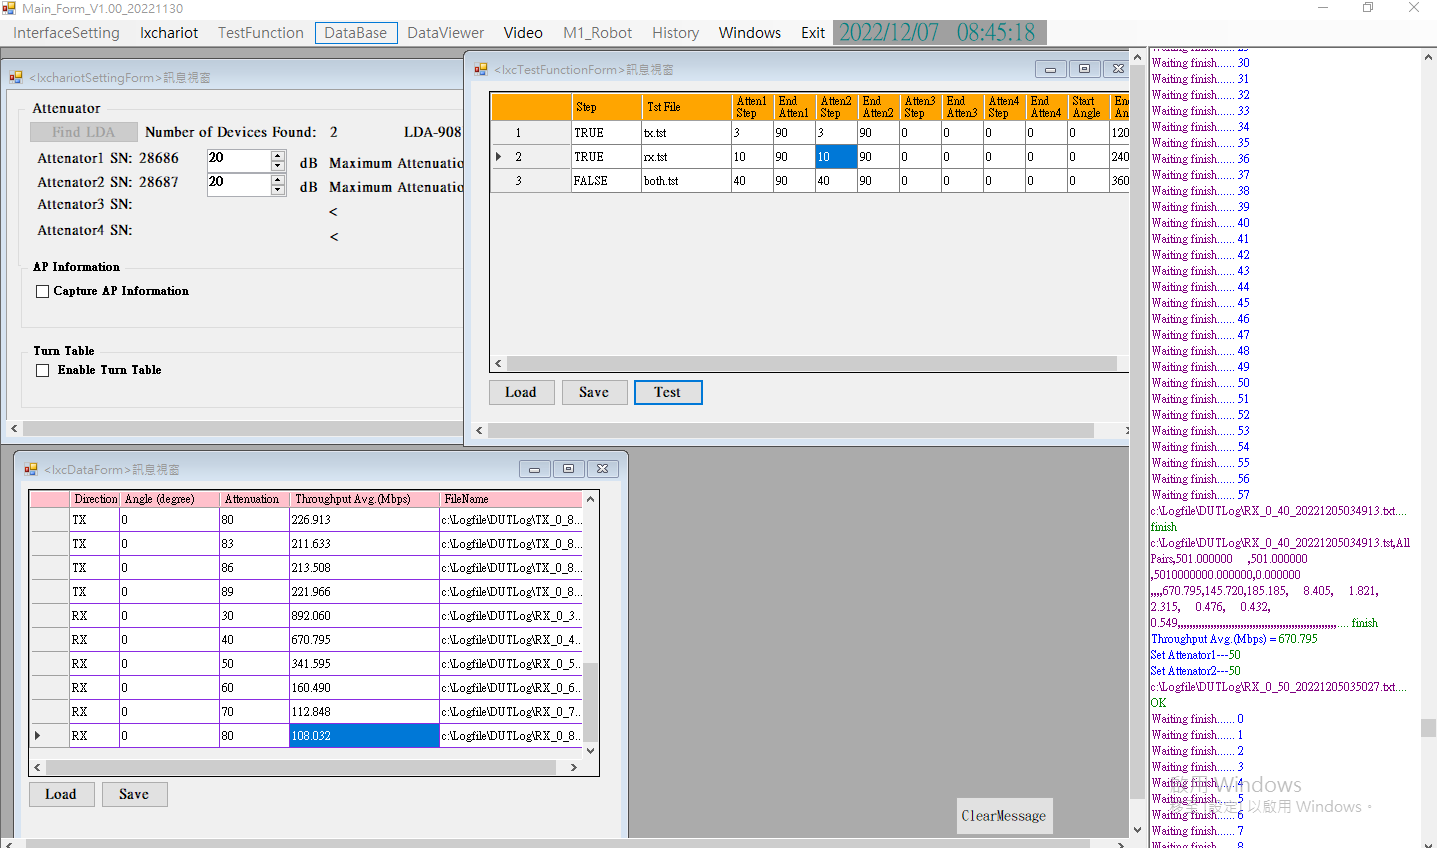
GUI部分:
在setup 頁面設定Attenuator and 開啟TurnTable控制port
Test Function頁面設定開始衰減值. 結束值和step的值
利用Ixchariot command line進行自動測試
runtst.exe test.tst test123.tst -t15 (執行IxChariot [configuration] [result] 無法執行15後結束)
fmttst -v -s test123.tst test(將result 轉成CSV檔)
Turntable 開始角度結束角度 step角度
Data 頁面會自動抓取csv輸出檔的throughput average的值
Figure4:測試GUI